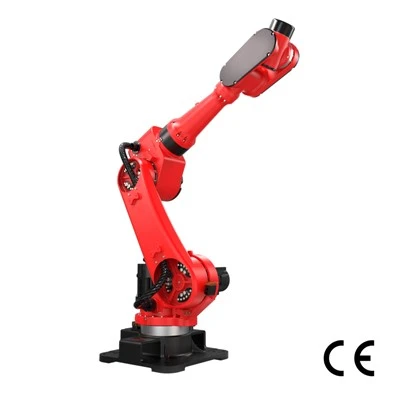
На основу њихове механичке структуре и карактеристика кретања, индустријски роботи се могу широко класификовати у три категорије: серијски, паралелни и хибридни серијски{0}}паралелни роботи. Различити типови индустријских робота имају различите карактеристике у смислу радног простора, метода кретања и применљивих сценарија.
Серијски механизам је механизам отвореног{0}}ланца који се састоји од карика и зглобова повезаних узастопно од основе. Типични серијски роботи укључују координатне роботе и зглобне роботе. Координатни роботи дефинишу свој радни простор кроз комбинацију линеарних и ротационих оса, погодних за прецизне операције дуж фиксних путања; док зглобни роботи постижу велики-домет и сложене операције путање кроз флексибилно кретање више зглобова, што их чини погоднијим за задатке који захтевају велику флексибилност и више степени слободе.
Паралелни механизам је механизам затвореног{0}}ланца где су покретна платформа и стационарна платформа повезане са најмање два независна кинематичка ланца, покрећући један другог паралелно. Типични паралелни роботи укључују Делта роботе, Стеварт роботе и роботе са пет-бара. Паралелни роботи имају сложенију укупну структуру од серијских робота, при чему су Делта роботи најчешћи у индустријским апликацијама. Поред тога, Стеварт роботи и пет-бар робота су такође добро-познати. Ови паралелни роботи, због своје јединствене структуре, показују јединствене предности у задацима који захтевају велику прецизност и велику брзину, као што су прецизно састављање, брзо сортирање и симулација окружења за тешке услове{8}}.
Серијски-Паралелни хибридни роботи су роботи који комбинују предности серијских и паралелних робота. Они органски комбинују широк опсег кретања серијских механизама са високом прецизношћу и ригидношћу паралелних механизама, постижући високу флексибилност, високу прецизност и високу носивост у тродимензионалном простору-. Ови роботи немају специфичну структурну форму; постојећи серијски-паралелни хибридни роботи обично користе паралелни механизам као основу за обезбеђивање стабилних и тачних могућности позиционирања, док серијски механизам делује као проширење за побољшање приступачности и могућности избегавања препрека помоћног крајњег ефектора. Показују одличне перформансе у различитим областима као што су прецизна монтажа, обрада делова, помоћ у медицинској хирургији и руковање материјалом, и погодни су за сложене задатке кретања.
Генерално, индустријски роботи различитих структурних типова имају различите фокусе у индустријској производњи. У практичним применама, обично се бирају разумно према карактеристикама задатка, просторном распореду и захтевима процеса како би се у потпуности искористиле предности ефикасности и стабилности индустријских робота у аутоматизованој производњи.