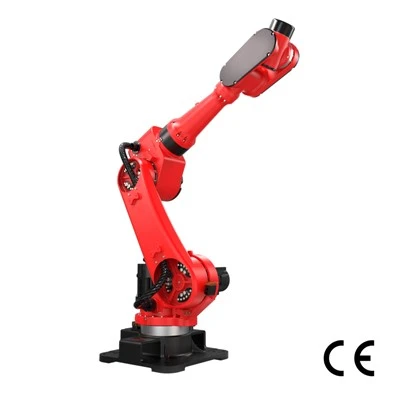
Изаберите-и-поставите роботе за 60 секунди
A изаберите-и-поставите роботаје аутоматизовани систем који преузима објекат са једне локације и поставља га на другу у складу са програмираним или израчунатим редоследом. Једноставно речено, детектује предмет, одређује где и како да рукује њиме, хвата га, помера и пушта на циљну позицију.
Брза дефиниција:Робот-и-и ставите више пута преноси делове, производе или пакете између дефинисаних локација у производњи, паковању и логистичким операцијама.
Основнироботски избор и местоток посла се може резимирати као:
Откриј → Планирај → Изабери → Премести → Постави → Потврди

Систем прво детектује објекат и његову позицију, а затим планира потребно кретање. Бира објекат, премешта га на одредиште, поставља га и проверава да ли је операција завршена како се очекивало пре почетка следећег циклуса. Ова иста основна секвенца се појављује у задацима који се крећу од премештања компоненти између производних корака до утовара упаковане робе или сортирања артикала у логистичкој операцији.
Али право решење-и-и место је више од роботске руке. Комплетан систем комбинује неколико компоненти које морају да раде заједно као једна координирана ћелија за аутоматизацију.
Ако планирате да изаберете-и-поставите аутоматизацију, истражитеРБТИЦ изаберите{0}}и-серију роботада прегледате конфигурације и спецификације.
Шта чини потпуни систем за{0}}и-постављање?
Робот је само један део комплетногбирај-и-систем. У пракси, ароботскиизабрати и место ћелијакомбинује шест функционалних слојева:кретање робота, хватање, сенсинг, контрола, презентација материјала и безбедност/интеграција.
Сваки слој решава другачији проблем. Роботска рука мора да достигне задатак, хватаљка мора поуздано да рукује производом, сензори морају да идентификују шта се дешава, контролор мора да координира кретање, а околна опрема мора да представи производе на предвидљив начин. Сигурносни системи, заштита, интерфејси и интеграција онда чине да те компоненте раде као једна производна ћелија.
Ова разлика је важна при одређивању опреме:Робот=роботска ћелија.Способна роботска рука и даље може дати лоше резултате ако се производ не може доследно ухватити, стиже непредвидиво или се не може синхронизовати са остатком линије.

Пицк и Место Роботиц Арм
Тхеизаберите-и-место роботска рукаодређује да ли систем може физички да достигне потребне позиције за одабир и постављање док носи неопходно оптерећење и одржава потребну оријентацију.
Четири основне спецификације су важне:досег, носивост, број осовина и радни омотач. Они су повезани, али нису заменљиви. Досег је максимално проширење робота под дефинисаним условима; то не значи да је свака тачка унутар тог полупречника подједнако употребљива. Стварни радни оквир зависи од ограничења спојева, положаја монтаже, алата, околне опреме и оријентације потребних у свакој тачки.
Носивост такође значи више од тежине производа. Аизаберите-и-поставите руку роботамора да носи производ плус хватач, хардвер за монтажу, сензоре, црева, каблове и другу крај-опрему-рука. Производ од 2 кг са 4 кг алата стога није примена носивости од 2 кг. Број оса утиче на то колико слободно робот може да оријентише производ. Више оса генерално обезбеђује већу флексибилност позиционирања, посебно када делови морају да се ротирају или им се прилази из различитих углова.
Крај-о-олатка за руке
Тхеизаберите и поставите хватаљкује физички интерфејс између робота и производа, а многе непоуздане апликације за бирање су заправо проблеми, а не проблеми робота. Праворобот хватаљказависи од тога како се производ може контактирати, колико су конзистентне његова површина и геометрија, колико брзо се мора руковати и шта се дешава ако се квалитет приањања промени током производње.
|
Тип хватаљке |
Најбоље за |
Кључно ограничење |
Типични примери |
|
Вакуум |
Производи са приступачним површинама које могу да формирају поуздано заптивање |
Перформансе опадају са порозним, храпавим, цурећим, високо закривљеним или нестабилним површинама |
Картоне, тацне, лимови, упакована роба |
|
Механички |
Делови са поновљивим ивицама, странама или карактеристикама који се могу стегнути |
Захтева довољан приступ и може да обележи, деформише или оштети осетљиве производе |
Обрађени делови, боце, компоненте, крута паковања |
|
Магнетиц |
Феромагнетни производи који се могу контактирати са одговарајуће површине |
Ограничено на компатибилне метале и може захтевати управљање заосталим{0}}магнетизмом |
Челични бланкови, плоче, жигосане компоненте |
|
Меко хватање |
Деликатни, неправилни или лако деформисани производи |
Сила хватања, брзина, издржљивост и опсег геометрије могу бити ограниченији |
Прехрамбени производи, флексибилна паковања, деликатне компоненте |
Вакумски хват илуструје зашто је подударност апликација важна. Усисна чаша може изгледати прикладно јер производ има велику равну површину, али порозност, храпавост површине, путеви цурења, стабилност облика, контаминација и деформација производа могу спречити поуздано вакуумско заптивање. Картон направљен од порозне плоче, на пример, може се понашати сасвим другачије од запечаћеног пластичног лежишта.
Механичке хватаљке нуде позитиван контакт, али зависе од приступачних карактеристика хватања и одговарајуће силе стезања. Премала сила изазива клизање; превише може згњечити, обележити или изобличити производ. Магнетно хватање може бити изузетно једноставно за одговарајуће челичне делове, али не може да се носи са-материјалима од обојених гвожђа и може да изазове проблеме у вези са заосталим магнетизмом. Меке хватаљке могу да одговарају неправилним или ломљивим предметима, али и даље морају бити проверене у односу на брзину циклуса, носивост, хабање и захтеве поновљивости.
Дакле, исправно питање није "Која хватаљка је најбоља?" али"Који метод хватања остаје поуздан у стварној варијацији овог производа?"
Висион анд Сенсинг
A изабери и постави роботски видни системговори аутоматизацији где се објекат налази и, када је потребно, како је оријентисан. Други сензори могу рећи систему шта се дешава када робот физички ступи у интеракцију са тим објектом.
У једноставним апликацијама,2Д визијаможе да лоцира видљиве карактеристике у равни слике, обично пружајући информације о к-и позицији и ротацији. Ово је корисно када се производи разликују по положају или оријентацији, али се њихова релевантна геометрија може идентификовати из погледа камере.3Д визијадодаје информације о дубини или висини. Постаје корисно када систем мора да разуме разлике у надморској висини, облику површине, слагању или мање структурираној презентацији производа.
Сензор силе решава другачији проблем. Визија првенствено пружа информације о локацији и оријентацији; сензор силе или обртног момента пружа повратну информацију о контакту и интеракцији. Може помоћи систему да открије да ли је компонента правилно постављена, да ли је контактна сила у границама или се променио отпор уметања.
Визија није потребна свакој апликацији. Делови који се држе у тачним, поновљивим уређајима можда већ имају довољно познате позиције да робот може да ради са фиксних координата.
Контролор и планирање кретања
Тхеробот контролерпретвара циљне позиције и информације сензора у координисано кретање између тачака одабира и постављања.
За сваки циклус, систем ће можда морати да одреди координате циља, потребну оријентацију алата, путању између тачака и дозвољену брзину и убрзање. Стаза такође мора да поштује ограничења зглобова, околну опрему и могуће зоне судара. У апликацијама са покретним{2}}линијама, планирање кретања може додатно да укључи праћење транспортера тако да робот може да пресретне производ без заустављања транспортера. Због тога је сама брзина брошуре лош предиктор стварног времена циклуса. Робот може бити способан за веома велике вршне брзине, али производни циклус укључује убрзање, успоравање, промене оријентације, покрете приближавања и повлачења, време хватања, време ослобађања и све покрете избегавања који су потребни око алата или опреме.
Из тог разлога, симулација{0}}времена циклуса треба да процени целу путању, а не само максималну котирану брзину робота.
Транспортна трака, опрема и опрема за довод
Робот може одабрати само оно што му производни систем представља. У многим апликацијама, транспортери, уређаји, хранилице, опрема за сингулацију, механизми за индексирање, пуфери и контроле узводно одређују да ли робот прима производе у облику у којем може доследно да рукује.
Узмите у обзир размак транспортера. Ако производи стигну са предвидљивим празнинама и оријентацијама, робот може да изврши поновљиву секвенцу. Ако се те празнине стално мењају, производи се преклапају или су оријентације насумичне, контролер и систем визије морају решити много тежи проблем. У неком тренутку, ограничавајући фактор више није брзина робота, већ квалитет презентације производа. Сингулација раздваја производе тако да се могу идентификовати и одабрати појединачно. Фикстуре стварају познате позиције и оријентације. Индексирање успоставља предвидљиве тачке заустављања или трансфера. Баферовање апсорбује краткорочне-разлике између упстреам и довнстреам процеса. Синхронизација тада осигурава да робот, транспортер, улагач и низводна опрема размењују производе без сталног изгладњивања или блокирања један другог.
Уобичајена грешка у интеграцији је прво куповина робота, а касније дизајнирање презентације производа. Брзи робот не компензује улагач који ствара нестабилну оријентацију, транспортер који производи неконтролисану акумулацију или узводну машину која испушта производе у непредвидивим налетима.
Право дизајнерско питање стога није једноставно: "Колико брзо се робот може кретати?" То је, "Може ли комплетан систем континуирано представљати производе који се могу бирати по стопи која је потребна роботу?"
Како заправо функционише циклус одабира-и-и постављања
A бирај-и-и постави циклусспоља изгледа једноставно, али сваки корак зависи од различитог нивоа сигурности производа, сензора, механичке контроле и синхронизације.
Размислите о флексибилној врећици која се креће кроз линију за паковање. Робот прво мора да зна где се торба налази, да одреди како је оријентисана, да изабере употребљиву тачку хватања, да је обезбеди, помери је без губљења контроле и на крају да је постави у оквиру толеранције коју захтева низводни процес.
|
Корак |
Степ Титле |
Основни задатак |
Напомена |
|
Корак 1 |
Пронађите производ |
Одредите где се циљни производи појављују за брање |
Немојте се ослањати искључиво на брзину робота; предвидљивост хране за производе је примарно уско грло. |
|
2. корак |
Израчунајте оријентацију и тачку хватања |
Претворите податке детекције вида у изводљиву позу |
Детекција објеката=употребљива тачка за одабир; систему је потребан механички-свесни захват-рачунавање тачке. |
|
Корак 3 |
Пицк |
Робот путује у израчунату позу, контактира радни предмет, активира хватач, проверава приањање пре поласка |
Активирање хватаљке није једнако успешном одабиру. Преносни покрет ће почети тек након поуздане потврде хватања. |
|
Корак 4 |
Помери и прати |
Извршите путању преноса, рукујте динамичким покретним циљевима |
Потпуни стварни{0}}светски циклус обухвата кашњење детекције, приближавање, убрзање{1}}успоравање, хватање, праћење, промену оријентације, померање размака, поравнање, отпуштање и повратак. |
|
Корак 5 |
Поставите и потврдите |
Испоручите производ до-прихватљиве позиције и оријентације, отпустите део, покрените верификацију |
Постављање се завршава тек након успешне верификације, а не након отпуштања хватаљке. |
Комплетанбирај и постављај циклусстога се може посматрати као:
Пронађи → Израчунај позу → Приближи → Захват → Потврди одабир → Помери/прати → Постави → Потврди
Који тип робота треба да изаберете?
Не постоји универзално најбољи робот заизаберите-и-поставите аутоматизацију. Права архитектура зависи од тога како апликација балансира брзину, носивост, досег, оријентацију, отисак и флексибилност. Робот оптимизован за изузетно брзо руковање лаким производима може бити лош избор за задатак који захтева сложену ротацију делова. Слично, апликацији са једноставним линеарним кретањем можда неће бити потребна флексибилност крака са шест -осних осовина.
Стога корисно питање није "Који је робот најбољи?" али„Која архитектура робота одговара ограничењима овог циклуса избора-и-мештања?“
Делта Робот
A делта пицк анд плаце роботје снажна када је брзина сакупљања важнија од носивости или флексибилности оријентације. Његова лагана структура паралелних{1}}рука је дизајнирана за веома брзо понављање, обично са положаја изнад главе изнад транспортера. То чини делта роботе посебно погодним за паковање, руковање храном, сортирање и друге апликације где многи лаки производи морају бити откривени и пренети великом брзином.
Размислите о појединачно упакованим производима који непрекидно стижу на транспортер. Систем визије идентификује сваки производ, праћење транспортера ажурира његову позицију, а делта робот брзо преноси прихватљиве артикле у тацне или пакете без заустављања линије. Ово је тип задатка где брзина архитектуре може пружити стварну предност.
СЦАРА Робот
A СЦАРА изаберите и поставите роботаје често пожељнији када апликација захтева брзо, поновљиво кретање по компактном хоризонталном радном простору без пуне слободе оријентације шесто-осног робота. Посебно је ефикасан за задатке склапања, уметања, преноса компоненти и машинског{2}}утовара где се већина кретања дешава у хоризонталној равни са контролисаним вертикалним померањем на тачки хватања или постављања.
На пример, ћелија за склапање малих{0}}делова може да покупи електронске или механичке компоненте из лежишта и постави их на фиксне локације на склопу. Робот може брзо да се креће између позиција док заузима релативно мало простора око процеса.
6-осни зглобни робот
A 6-осни робот за бирање и постављање, или зглобни робот, најкориснији је када апликација захтева значајну слободу у погледу положаја и оријентације. Шест независно контролисаних оса омогућавају роботу да приђе производима из различитих праваца, да их ротира током преноса, досегне око опреме и постави их у оријентације које могу бити тешке за једноставније архитектуре. Стога је уобичајено у одржавању машина, мешовитим задацима руковања, сложеном склапању и ћелијама где један робот обавља неколико различитих операција.
Архитектура са шест{0}}осе има највише смисла када су оријентација и флексибилност приступа стварни захтеви процеса, а не само пожељне спецификације на папиру.
Цоллаборативе Робот
A колаборативни пицк анд плаце робот, или цобот, могу имати смисла када су флексибилност, лакше прераспоређивање, људска интеракција или мања -обим/висока- производња мешавине важнији од постизања највеће могуће стопе одабира.
На пример, произвођач који производи честе варијанте производа може да користи кобота за пребацивање делова између уређаја или да помогне оператеру у поновљеном руковању. Ћелију је можда лакше поново конфигурисати од високо оптимизованог-система за аутоматизацију велике брзине, чинећи архитектуру атрактивном тамо где се захтеви производње редовно мењају.
Табела за поређење типова робота
|
Тип робота |
Брзина |
Носивост |
Реацх |
Флексибилност оријентације |
Фоотпринт |
Типична примена |
|
Делта |
Изузетно брзо поновљено брање |
Најбоље одговара лакшим производима |
Концентрисано радно подручје испод робота |
Ограничено на умерено,{0}}зависно од конфигурације |
Надземна инсталација може сачувати линијски простор |
Сакупљање лаганих паковања хране са покретне траке у тацне |
|
СЦАРА |
Брзо планарно кретање |
Обично погодан за мале и средње задатке руковања |
Компактан хоризонтални радни простор |
Добро око вертикалне осе, ограничено за сложену 3Д оријентацију |
Цомпацт |
Узимање малих компоненти из лежишта за склапање или уметање |
|
6-осни зглобни |
Брзи, али сложени путеви могу смањити ефективну брзину циклуса |
Доступан у веома широком опсегу носивости |
Флексибилни 3Д домет око робота |
Одлично |
Мала основа, али захтева слободан простор за већу 3Д радну коверту |
Одабир компоненте, њено преоријентисање, затим учитавање у машински уређај |
|
Цоллаборативе |
Обично се бира због флексибилности, а не због максималне пропусности |
Обично лагани до средњи, зависно од модела{0}} |
Флексибилан зглобни домет |
Високо |
Често је компактан и лак за прераспоређивање |
Висок{0}}пренос делова у радном простору који се дели са оператерима |
Три компромиса{0}}обично су најважнија.
прво,брзина и флексибилност повлаче дизајн у различитим правцима. Делта робот може да се истакне у хиљадама покрета који се веома понављају, док робот са шест-осова жртвује мало једноставности да би добио далеко већу слободу у погледу приступа и оријентације. Плаћање за флексибилност коју апликација никада не користи ретко побољшава ћелију.
друго,радна коверта је важнија од номиналног домета. Робот може технички да достигне две потребне тачке, али и даље не може да се креће између њих са потребном оријентацијом алата или без ометања транспортера, заштите, уређаја или других машина.
Треће, избор робота треба да се заснива накомплетан циклус, а не лист спецификације робота. Презентација производа, време хватања, сенсинг, путања, праћење транспортера, толеранција постављања, верификација и синхронизација низводно могу да одреде стварну пропусност.
Најбоља архитектура је стога она која обавља захтевани циклус са довољном маргином-без додавања брзине, досега, артикулације или сложености која није потребна процесу.
Закључак: Одабир правог одабира-и-мештања робота почиње са апликацијом
A изаберите-и-поставите роботаможе да обави једноставан задатак-премештање објекта са једне локације на другу-али поуздан систем за одабир-и-мештање зависи од много више од саме роботске руке. Хватање, сенсинг, презентација производа, планирање покрета, безбедност и интеграција утичу на то да ли комплетна ћелија може доследно да постигне захтевани циклус. Избор робота би стога требало да почне са апликацијом, а не са одређеним моделом робота. Дефинишите тежину и геометрију производа, потребан домет и оријентацију, циљно време циклуса, толеранцију постављања, презентацију производа, метод хватања и захтеве сензора пре него што упоредите архитектуру робота.
Делта роботи су често јак избор за веома брзо руковање лаким производима, док СЦАРА роботи одговарају компактном планарном састављању и задацима преноса. Картезијански роботи могу да обезбеде ефикасну покривеност великих правоугаоних радних површина, а шест-осни роботи нуде већу слободу када је потребно сложено позиционирање и оријентација. Колаборативни роботи могу бити прикладни тамо где су флексибилност, прераспоређивање или интеракција са људима важнији од максималне пропусности.
Коначна одлука треба да буде заснована на перформансама комплетног циклуса одабира-и-мештања-а не на носивости, досегу или максималној брзини робота у изолацији. Добро{4}}усклађен систем је онај који може више пута да бира, помера, поставља и верификује стварни производ у стварним условима производње са довољном маргином перформанси.

Спремни за имплементацију роботског одабира и постављања?
Без обзира да ли надограђујете аутоматизацију на крају линије или тражите поузданог добављача-и-робота за одабир, контактирајте РБТИЦ за бесплатна прилагођена решења за одабир и постављање и дизајне распореда или да резервишете обилазак фабрике.